한국어 | English| Tiếng Việt
-
今天 : 2026.11.10
-
Atlas机器人挑战360度空中旋转动作及执行器性能极限
- 新闻发布 [2026-11-10 10:02] 翻译: among2008@asiatoday.co.kr
-


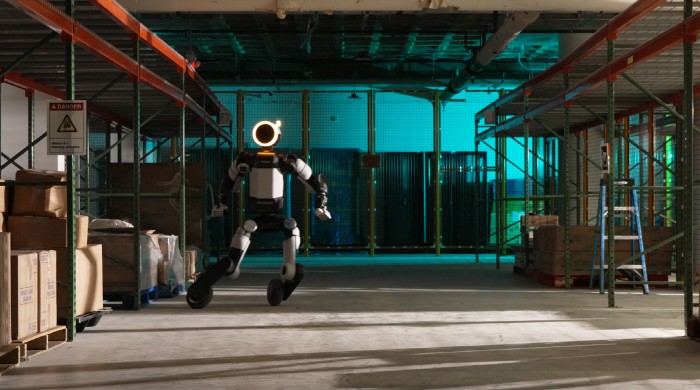 |
| 轮式Atlas机器人正在改变方向行驶。/波士顿动力 |
现代汽车集团旗下机器人专业子公司波士顿动力,将人形机器人Atlas的双脚改装为车轮,测试其高难度行驶及旋转动作。这不仅是一次尝试全新移动方式的实验,更被视为利用基于学习的控制技术,进一步挑战机器人驱动装置——执行器性能极限的研究。此次实验重点是在车轮行驶这一严苛条件下,验证电机的输出功率、响应速度及全身控制能力,以提升下一代人形机器人的技术成熟度。
波士顿动力当地时间9日公开了一段视频,展示人形机器人Atlas以车轮取代双脚,完成多种高难度动作。
此次实验是一项研究项目,旨在确认电机及全身控制技术能否在极端条件下保持稳定运行。具体而言,研究人员通过为Atlas安装车轮,持续对执行器施加较高负荷,测试其驱动性能极限,同时对实际硬件的运行特性进行精确建模。
视频显示,Atlas利用代替双脚安装的车轮快速改变行驶方向,并进行横向移动。它还完成了令人联想到花样滑冰运动员的360度空中旋转跳跃动作,即在空中带动整个身体旋转一周后,保持平衡并稳稳落地。
视频还记录了Atlas抬起一条腿、仅靠另一侧的一个车轮支撑身体,以及从倒地状态自行起身后立即向前行驶的动作。这些表现说明,即使与地面的接触方式发生变化、重心急剧转移,机器人仍能够精确控制全身动作。
此次实验尤其值得关注的是应用于脚踝关节的电机所发挥的作用。在普通行走过程中,脚踝关节主要负责调整脚部角度、维持身体平衡。
而安装车轮后,电机不仅要让车轮持续高速旋转,还必须承受机器人本体重量及运动过程中产生的惯性。这意味着,电机不再只是驱动关节活动,还必须具备持续旋转并承受高负荷的能力。
这也表明,Atlas的执行器正在从只能提供瞬时动力,向具备更宽控制带宽和更高机械耐久性的方向发展。
波士顿动力将车轮行驶作为极限测试执行器性能的实验条件。因为在启动、加速、转向及停止过程中,电机必须反复实现高扭矩和高转速。
实验过程中还应用了基于学习的控制器(Learned Controller)和强化学习技术。其基本方式是让机器人先在虚拟环境中反复学习各种动作,再将学习成果应用于实际硬件。关键在于尽可能缩小模拟环境与真实机器人之间的差异。
为此,波士顿动力将实际电机的运行特性精确反映到虚拟环境中,随后利用仿真到现实(Sim-to-Real)技术,将在模拟环境中学习的动作应用于真实机器人,使其能够在现实环境中稳定执行相关动作。
波士顿动力表示,经过这一系列学习训练,Atlas首次尝试便成功完成了模仿人类动作的360度空中旋转跳跃。
不过,此次公开的轮式Atlas并非面向商业化的产品,而是一个研究平台。其目的是通过验证机器人在不同驱动环境下的硬件性能极限,进一步完善控制技术,为未来提升人形机器人的运动能力和运行可靠性奠定基础。
Atlas控制工程师安迪·吴(Andy Wu)在视频中表示:“在训练过程中,机器人一边跳跃一边向侧面移动,完成侧向闪避(Side Dash)的动作,尤其令人印象深刻。当机器人通过学习流程自行掌握利用车轮滚动移动的方法时,我既感到惊讶,也非常高兴。”
金正奎 记者
今日关注
- • 哈西娜申请新护照返国遭拒:不会向“恐怖分子”发放护照
- • Atlas机器人挑战360度空中旋转动作及执行器性能极限
- • 纽约股市全面反弹 英伟达暴跌 单日市值蒸发258万亿韩元
- • 小微商户第三季度营收下降4.36% 利润减少8.30%
- • 菲律宾副总统莎拉·杜特尔特弹劾案开庭 总统大选面临考验
- • 张东赫对韩东勋回归党内持否定态度 同时扩大与吴世勋合作
- • KOSPI与KOSDAQ双双大涨逾5% 触发买入熔断机制
- • SK创新扩大农村儿童阅读支持网络 新增7家“幸福Dream图书馆”
- • 【独家】韩国石油公社与GS能源投资扩建阿联酋油田设施
- • 金钟哲出任警察厅长候选人 听证会将聚焦警察改革与政治中立性
人气文章
-
韩国今日亚洲 版权所有
本网站所包含的所有新闻资料是由韩国著作权法保护,未经今日亚洲公司的许可,不得转载、分发、传送、展示、出版
或传播。地址:首尔市 首尔永登浦区议事堂大街 1路34 寅英大厦